Tóm tắt nhanh
- PhoneBot là robot hình người cỡ nhỏ do phòng thí nghiệm RoMeLa thuộc UCLA công bố, dùng smartphone Android làm camera, cảm biến IMU và máy tính xử lý.
- Khung robot dùng 13 servo DYNAMIXEL, cao 48,3 cm, nặng 1,8 kg kể cả điện thoại; chi phí phần cứng ước tính khoảng 400 USD, chưa gồm điện thoại.
- Ứng dụng chạy được trên bốn máy Android, gồm một Honor 9 đời 2017 và ba máy trả trước giá khoảng 50–80 USD; riêng SLAM ARCore không chạy trên Honor 9.
- Đây là nền tảng mã nguồn mở để tự lắp ráp, không phải robot bán sẵn. Dáng đi mới được huấn luyện trên mặt phẳng và robot chưa có tay.
Ngày 6/10, nhóm RoMeLa thuộc Đại học California, Los Angeles (UCLA) công bố PhoneBot trên arXiv với một lựa chọn khác thường. Thay vì gắn camera, cảm biến và máy tính riêng cho robot, họ đặt một smartphone Android lên thân rồi dùng luôn các linh kiện sẵn có trong máy. Cách làm này kéo chi phí phần cứng xuống khoảng 400 USD, nhưng không biến PhoneBot thành sản phẩm mua nguyên chiếc.
Điện thoại lo cảm biến và suy luận, bo mạch nhỏ chỉ lo servo
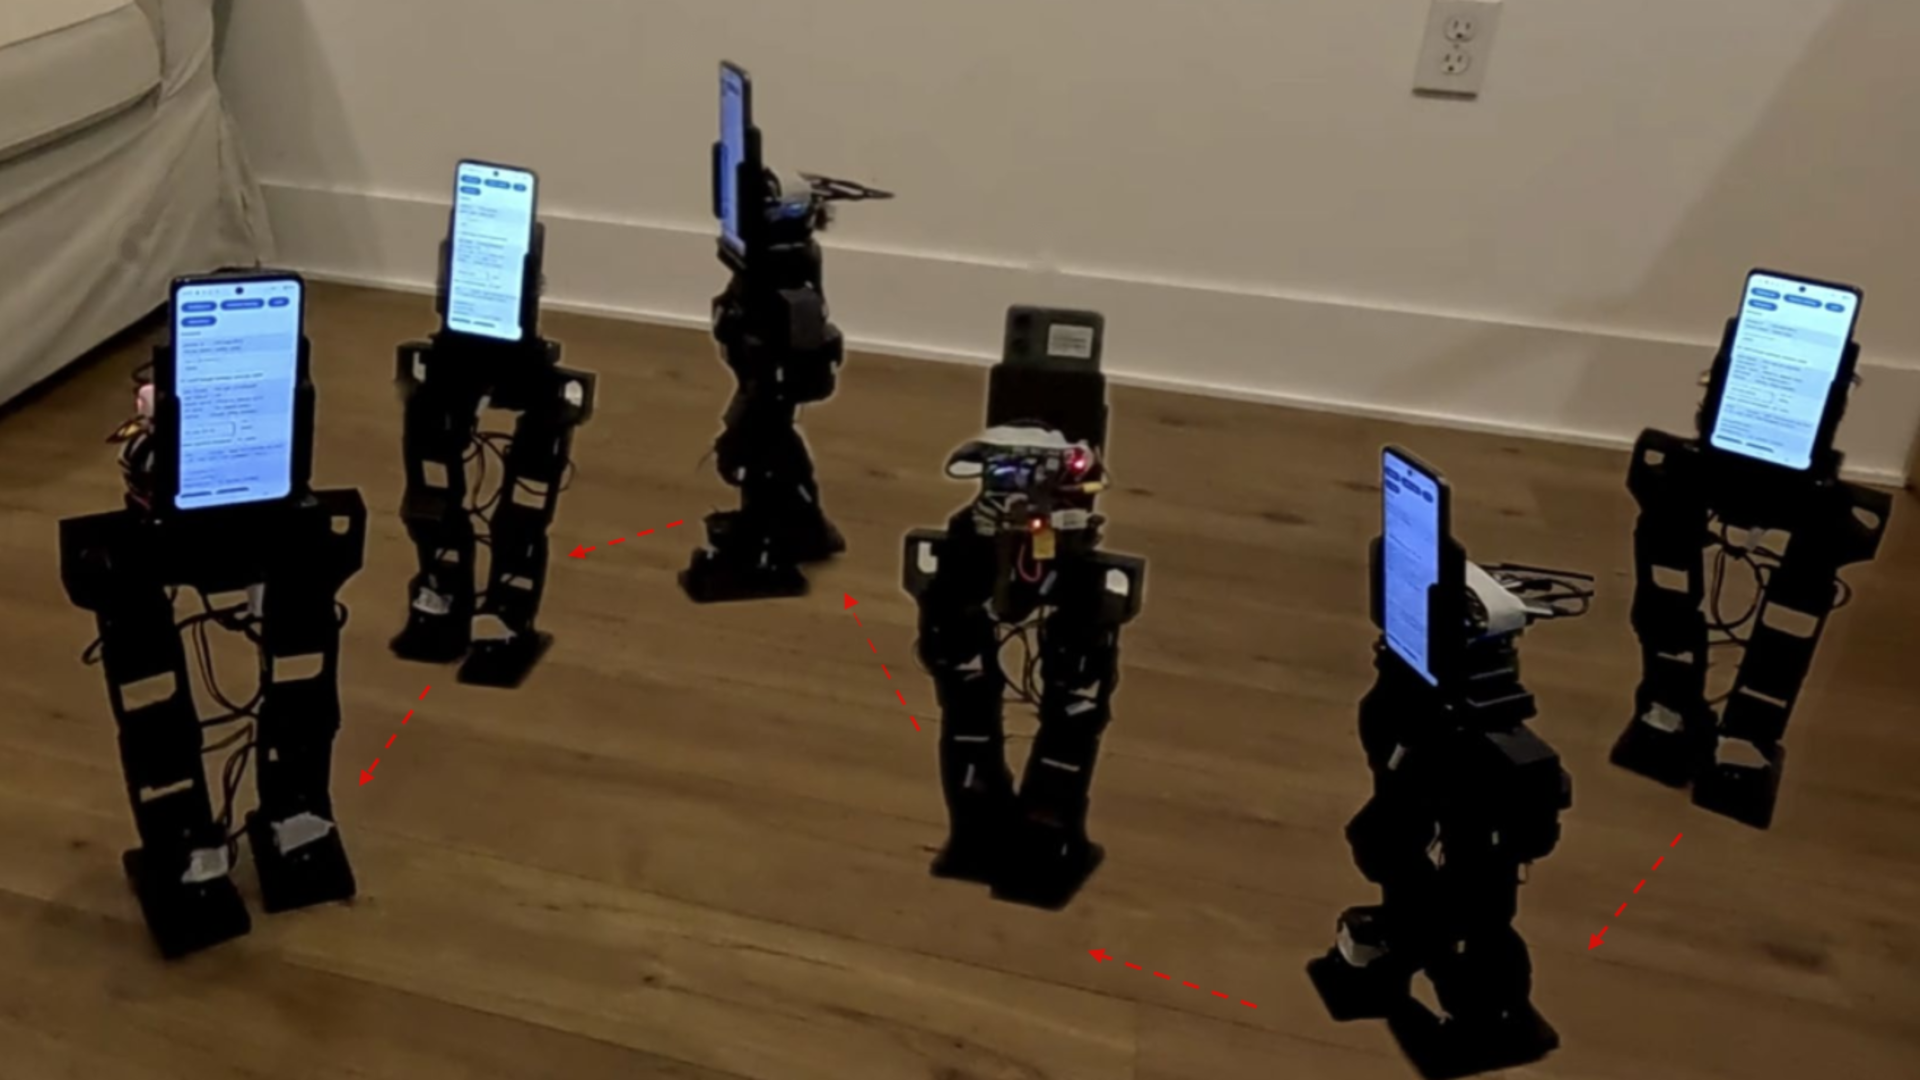
Smartphone đảm nhiệm camera, IMU (cảm biến đo gia tốc và chuyển động quay), kết nối không dây và chạy chính sách điều khiển bước đi. Theo bài báo, nhận diện người và SLAM ARCore cũng chạy trên máy. Một bo mạch nhúng cỡ nhỏ nhận lệnh qua Wi-Fi theo giao thức UDP rồi gửi tới các động cơ, còn trạng thái khớp đi ngược về điện thoại. Hai phần không nối điện vật lý với nhau. Nhóm nêu rõ đây là lựa chọn có chủ đích: vượt giới hạn của kết nối có dây, đồng thời cho phép dùng nhiều mẫu điện thoại khác nhau.
Cách chia việc này cho thấy điện thoại không thay thế bộ điều khiển động cơ. Nó giữ phần việc nặng về thị giác và học máy, còn bo mạch nhỏ chỉ truyền lệnh tới cụm chấp hành. Với người làm robot, điểm đáng chú ý là một chiếc máy cũ đã có sẵn camera và IMU, nên không cần mua thêm một bộ xử lý thị giác riêng.
13 khớp đủ cho bước đi, nhưng servo giá rẻ đặt giới hạn cho robot
PhoneBot có kích thước 483 × 183 × 125 mm và nặng 1,8 kg tính cả điện thoại, pin, mạch điện tử và kết cấu. Mỗi chân có sáu khớp ở hông, gối và cổ chân. Khớp thứ 13 xoay phần thân trên đỡ điện thoại, nhờ đó camera có thể quay theo người mà không phải xoay cả robot.
Cả 13 khớp dùng servo DYNAMIXEL XL430-W250-T, mỗi chiếc khoảng 23,90 USD theo bảng linh kiện của nhóm. Đây là khoản chi phí lớn nhất và cũng là nguồn giới hạn: mô-men xoắn thấp khiến robot khó mang tải nặng và chuyển động mạnh. Nhóm ghi nhận hai điểm chưa có. Robot chưa có tay, và dáng đi mới được huấn luyện trên mặt phẳng. Giá thấp đi cùng phạm vi nhiệm vụ hẹp hơn các robot nghiên cứu đắt tiền. New Atlas dẫn bảng so sánh trong bài báo cho biết các humanoid nghiên cứu nhỏ khác có giá từ khoảng 3.500 đến 13.800 USD.
Bốn máy Android chạy được phần lớn chức năng, kể cả máy đời 2017
Ứng dụng PhoneBot được thử trên Honor 9 (2017), moto g 2025, Galaxy A16 5G và moto g 2024. Ba máy sau là điện thoại trả trước mua với giá khoảng 50–80 USD. Cả bốn máy đều đọc được IMU, chạy suy luận chính sách bước đi, gửi lệnh UDP tới động cơ, xử lý thị giác trên máy và tương tác người–robot. Riêng SLAM ARCore không chạy trên Honor 9, vì máy này là thiết bị Huawei không có dịch vụ Google tại Mỹ.
Điều này không có nghĩa mọi điện thoại cũ đều phù hợp. Kết quả chỉ dựa trên bốn mẫu máy và phần mềm của dự án. Nhưng khi một flagship đời 2017 vẫn chạy phần lớn chức năng, có thể thấy dự án không đòi hỏi máy mới để làm nền tảng thử nghiệm.
Maker và lớp STEM là đối tượng hợp lý, còn người mua robot gia đình thì chưa
RoMeLa công bố bản vẽ CAD, danh sách linh kiện và tài liệu lắp ráp theo giấy phép Creative Commons Attribution-NonCommercial 4.0. Giấy phép này cấm dùng cho mục đích thương mại, nên PhoneBot khó trở thành sản phẩm bán sẵn theo cách nhiều người hiểu. Con số 400 USD là chi phí linh kiện tự lắp, chưa gồm điện thoại. Người làm vẫn phải tìm linh kiện, in hoặc chế tạo kết cấu và cài phần mềm. Đó là rào cản khác với việc mua một món đồ hoàn thiện.
Với người muốn mua robot đi lại trong nhà, PhoneBot chưa phải lựa chọn. Hiện chưa có thông tin phân phối hay giá bán tại Việt Nam, và khả năng đi bộ mới được kiểm tra trên mặt phẳng. Điều đáng theo dõi tiếp theo là nhóm có đưa robot ra địa hình gồ ghề và gắn tay máy hay không. Hai hướng này đều nằm trong kế hoạch nhóm đã nêu.
Nguồn tham khảo: arXiv / RoMeLa UCLA, PhoneBot, TechRadar, New Atlas